Seksakset kassepakning og palletering, bygget til linjeintegration
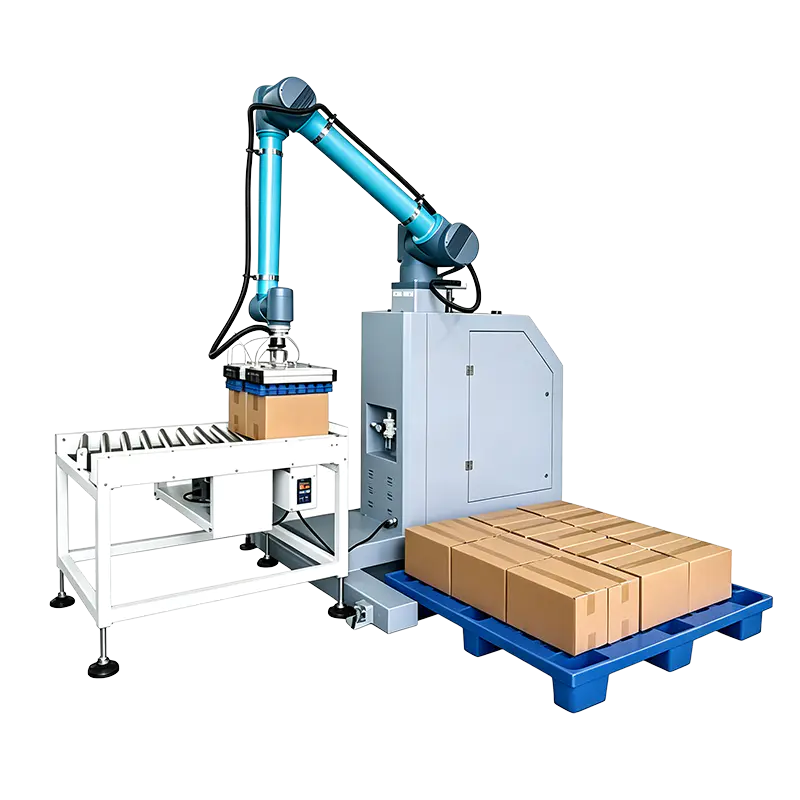
Jiaxing K-Line Machinery Co., Ltd. bygger Case Packing Robot producent serie som en del af vores System Equipment-sortiment. Vi er en Kina OEM Case Packing Robot-producent og tilpasset Case Packing Robot-leverandør, og vi konfigurerer hver celle omkring produktformatet, linjehastigheden og anlægslayoutet. Serien inkluderer kollaborative palleteringsarbejdsstationer og intelligente kuffertpakningssystemer, der bruger seks-aksede kollaborative robotarme med intelligente sluteffektorer.
Bæreevne er 30-60 kg; maksimal rækkevidde er 1700-1900 mm; maksimal palleteringshøjde er 2100–2600 mm. Disse tal gør sortimentet praktisk til kartoner og produkter i sække i fødevare-, farmaceutiske og daglige kemiske fabrikker. Fordi robotten er en del af en komplet linje, integrerer vi den med opstrøms pakkemaskiner, kasseforseglere og transportører for at danne fuldautomatiske pakke- og palleteringsproduktionslinjer.
Hvor kuffertpakkerobotten passer
Kategorien Case Packing Robot dækker to platformskonfigurationer. Vi vælger platformen i henhold til mængden af upstream-automatisering og niveauet af operatørdeltagelse, der forventes ved slutningen af linjen.
Kollaborativ palleteringsarbejdsstation
Til linjer, hvor operatører håndterer indføring, palleskift og lejlighedsvis indgreb. Robotten plukker poser eller kartoner fra indføringstransportøren og placerer dem i det definerede lagmønster.
Bedste pasform: linjer med mindre volumen, flere pakkestørrelser og websteder, der tilføjer automatisering uden at erstatte hele linjen.
Intelligent kuffertpakningssystem
Til automatisk end-of-line drift. Robotten arbejder med kasseopstillere, transportører, kasseforseglere og inspektionsudstyr, modtager produkter fra opstrøms og administrerer kasse- eller pallemønstre centralt.
Bedste pasform: foder i store mængder og daglige kemikalielinjer med kontinuerlige skift og reduceret manuel håndtering.
Fælles linje holdninger:
- Produkt fra en Lodret pakkemaskine eller automatisk færdiglavet posepakkemaskine transporteres direkte til robotten.
- Kartoner fra en Kartonforseglingsmaskine kan palleteres i samme celle.
- Robotten kan placeres før eller efter kuffertforsegling, afhængigt af om poser pakkes i kufferter først eller palleteres direkte.
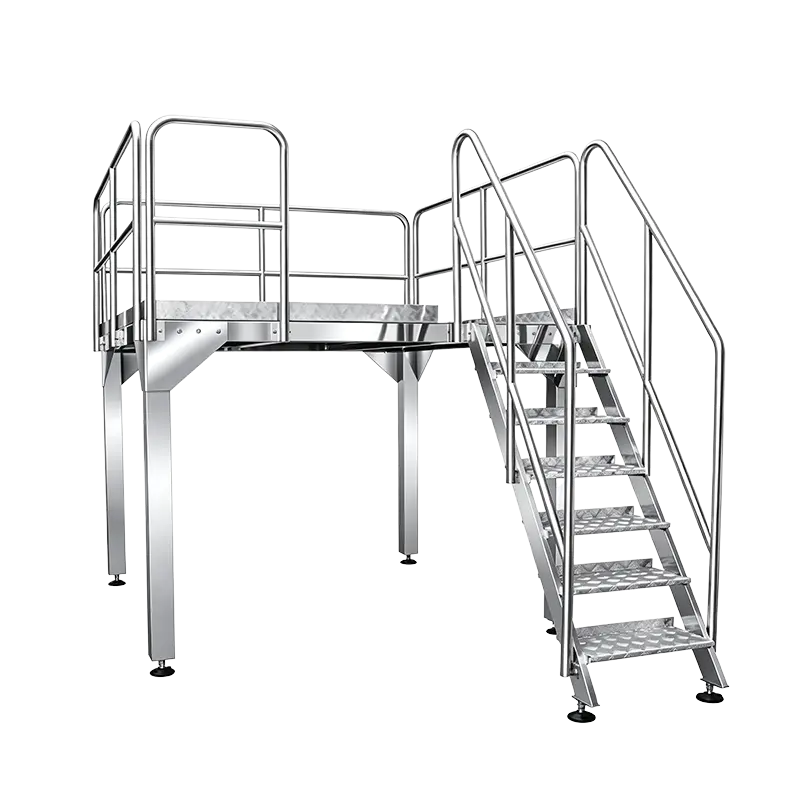
- Transportørplatforme og udløbstransportører er tilpasset robottens arbejdskonvolut.
Standard systemspecifikationer
| Parameter | Case Packing Robot serie |
| Robot arkitektur | Seksakset kollaborativ robotarm med intelligent sluteffektor |
| Belastningskapacitet | 30–60 kg |
| Maksimal rækkevidde | 1700–1900 mm |
| Maksimal palleteringshøjde | 2100–2600 mm |
| Indkapslingsbeskyttelse | IP54 |
| Installeret strøm | 3,5-5 kW |
| Strømforsyning | Enkeltfaset 220 V / 50 Hz |
| Kommunikation | TCP/IP protokol |
| Opbevaring af opskrifter | Mere end 1000 opskrifter med kinesisk/engelsk navngivning og opskriftssøgning |
| Programmeringsfunktioner | Intelligent automatisk prøvetagningsparameterindstilling, hastighedsjustering i realtid, virtuel AR-programmering |
| Knastmekanisme | Rilleknaststruktur i 20CrMnTi, hårdhed HRC55-60 |
| Smøring | Integreret smøresystem |
Gentagelighed er ikke et enkelt tal for hver konfiguration. Den endelige værdi afhænger af robotmodellen, nyttelasten ved arbejdspunktet og sluteffektormassen. Vi bekræfter cyklustid og repeterbarhed for det faktiske stakmønster i forslaget.
Konfigurationsmuligheder og valg af sluteffektor
Vi konfigurerer robotten omkring det, der rent faktisk når sluteffektoren. Fleksible poser har brug for et gribe- eller sugearrangement, der er tilpasset filmtypen og overfladestrukturen. Stive kartoner har brug for en anden kontaktflade, især når låget ikke er helt lukket.
- Produkter i sække: sluteffektor udvalgt efter posemateriale, vægt, dimensioner og overfladefinish.
- Kartoner: endeeffektor valgt efter kassestørrelse, lågets tilstand og lagorientering.
- Pallemønster: opskriftsbaserede lagmønstre definerer opsamling, placering og håndtering af mellemlag.
- Rækkevidde og montering: Basispositionen indstilles efter transportørhøjde, palleposition og tilgængelig gulvplads.
Gennemløbet bestemmes af opstrøms linjehastighed, nyttelast, rækkevidde og sluteffektorcyklus. Vi dimensionerer robotten i forhold til målposerne i minuttet eller kartonerne i timen i stedet for et teoretisk maksimum. Real-time hastighedsjustering lader systemet følge opstrøms flow variationer uden at stoppe linjen.
Styringer, recepter og automatiseringsintegration
- TCP/IP kommunikationsprotokol til PLC/HMI integration og linjekoordinering.
- Mere end 1000 opskrifter med kinesisk/engelsk navngivning og opskriftssøgning for hurtig produktskifte.
- Intelligent automatisk prøvetagningsparameterindstilling og hastighedsjustering i realtid for at reducere idriftsættelsestiden.
- AR virtuel programmering til planlagte robotstier og layoutvalidering.
Denne kontrolarkitektur gør robotten nemmere at integrere med eksisterende pakkelinjer. Vi kortlægger signalhåndtrykket med opstrømsudstyr, så robotten modtager et ensartet produktflow, og linjen ikke stopper for mønsterændringer.
Mekanisk design og vedligeholdelse
Palletering kører i mange timer, så slidstyrke er et kernedesignkrav. Udstyret bruger rille-knaststrukturer i 20CrMnTi med hårdhed HRC55-60 og integrerede smøresystemer. Denne kombination giver høj hårdhed, høj præcision og høj stabilitet til kontinuerlig drift.
Integreret smøring reducerer rutinevedligeholdelsespunkter. Vores eftersalgsservicesystem omfatter fjernfejlfinding og reservedelssupport til oversøiske installationer. Overdragelsesfilen definerer inspektionsintervaller for robotcellen og sluteffektoren.
Kvalitetstilgang og projektstøtte
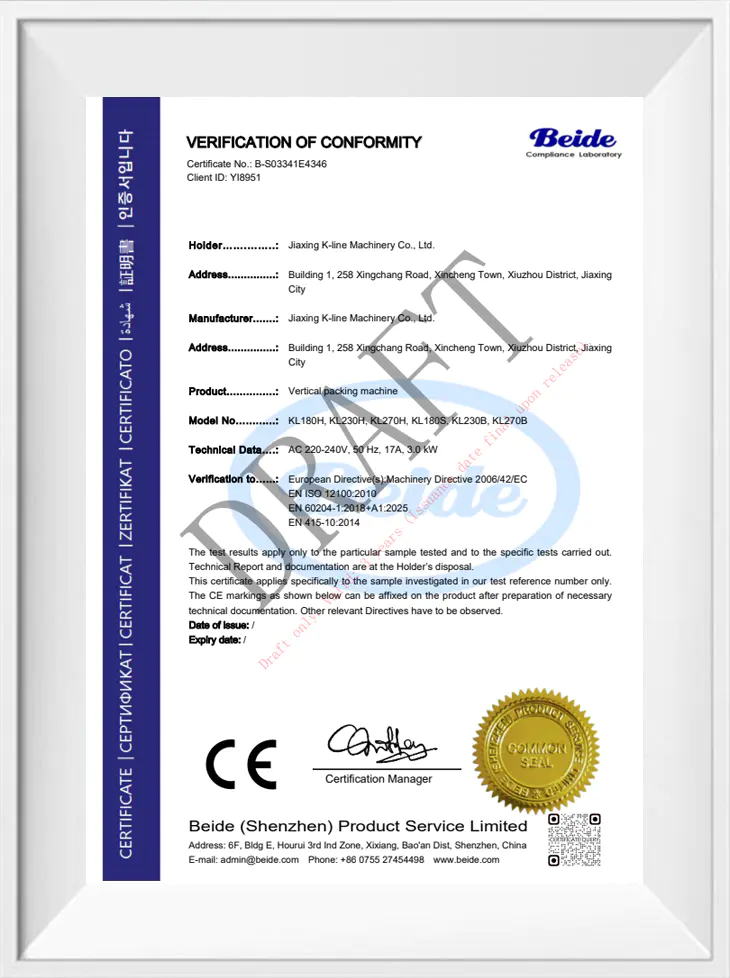
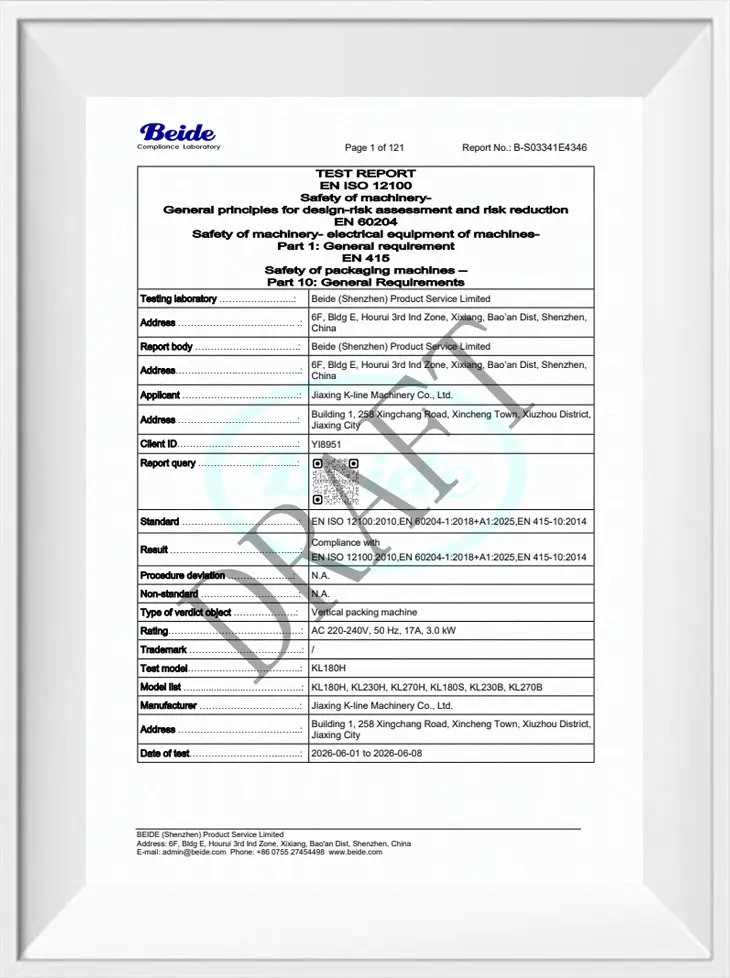
Senior teknisk personale overvåger hele processen fra produkt R&D og design til fremstilling. Vi er en direkte producent og kan påtage os integreret design og nøglefærdig implementering af automatiserede pakkesystemer i fuld anlæg. Certificeringsregistreringer for maskinsortimentet omfatter CE-testrapporter og patenter på opfindelser/brugsmodeller.
For hver robotcelle inkluderer projektfilen layouttegningen, linjegrænsefladebeskrivelsen, receptlisten og den overholdelsesdokumentation, der gælder for konfigurationen. Dette giver installationsteamet en enkelt reference for montage, ledningsføring og idriftsættelse.
Oplysninger, vi bruger til at konfigurere din løsning
For at udarbejde et passende forslag har vi brug for parametrene, der definerer robotens arbejdspunkt og sluteffektor.
- Produkt og pakke: taske eller karton dimensioner, vægt, taske film type eller karton stil.
- Linjehastighed: sække i minuttet eller kartoner i timen, skiftemønster og forventede toppe.
- Opstrøms udstyr: vertikal pakkemaskine, færdiglavet posemaskine, kontrolvægt, metaldetektor og transportørhøjder.
- Kasse og palle: kassestørrelse, lag pr. palle, mønster pr. lag, pallemål og maksimal læssehøjde.
- Websted: gulvplads, loftsafstand, ind-/udføringstransportørhøjde, elforsyning og HMI-sprog.
- Linjegrænseflade: eksisterende PLC/PAC-mærke, TCP/IP tilgængelighed og krav til signalhåndtryk.
Forslagsgrundlag: vi bruger disse data til at definere rækkevidde, nyttelast, sluteffektor, receptsæt og linjeintegrationsomfang. Tilbuddet og den tekniske tidsplan er baseret på arbejdspunktet, ikke en generisk robotpakke.
Ofte stillede spørgsmål
Hvad er forskellen mellem den kollaborative palleteringsarbejdsstation og det intelligente kassepakningssystem?
Begge bruger seks-akse kollaborative robotarme. Palleteringsarbejdsstationen er det enklere arrangement til plukning og stabling; det intelligente kuffertpakningssystem tilføjer den kufferthåndtering og transportbåndskoordinering, der er nødvendig for automatisk end-of-line drift. Vi vælger platformen ud fra linjehastighed og integrationsomfang.
Kan robotten integreres med vores eksisterende vertikale pakkemaskiner og kartonforseglingslinje?
Ja. Systemet bruger TCP/IP-kommunikation og hastighedsjustering i realtid til at arbejde med upstream-pakkemaskiner, transportører og kasseforseglere. I forslaget identificerer vi indføringshøjden, signalhåndtryk og kuffert- eller pallemønster.
Hvilke produkttyper kan kuffertpakkerobotten håndtere?
Serien er designet til karton- og sækkeprodukter i fødevare-, farmaceutiske og daglige kemiske industrier. Valg af sluteffektor afhænger af taskens materiale, produktoverflade, vægt og dimensioner; kartonhåndtering afhænger af kassestørrelse og lågets tilstand.
Hvor mange produktopskrifter kan opbevares?
Mere end 1000 opskrifter med kinesisk/engelsk navngivning og opskriftssøgning. Intelligent automatisk prøvetagningsparameterindstilling og hastighedsjustering i realtid reducerer omstillingstid og gentagen manuel programmering.
Hvilke webstedsoplysninger har du brug for til et tilbud?
Vi har brug for produktdimensioner og vægt, linjehastighed, pallestørrelse og stabelmønster, transportørhøjder, tilgængelig plads, loftsafstand, elforsyning og opstrømsmaskinerne, der fodrer robotten. Med disse data konfigurerer vi arbejdspunktet og sluteffektoren.
Hvilken løbende vedligeholdelse kræver robotten?
Rilleknastmekanismer er lavet af 20CrMnTi med hårdhed HRC55-60 og integreret smøring, som reducerer rutinemæssige smørepunkter. Vores eftersalgssupport dækker fjernfejlfinding og reservedele; vedligeholdelsesplanen i overdragelsesfilen definerer inspektionsintervaller for robotcellen og sluteffektoren.